制作サンプル|機械設計事務所への掲載を想定し、工房もののほんが自主制作した技術コラムです。構造と数値は説明用で、顧客の実例・実測結果・実在製品の選定結果ではありません。
「この装置を動かすには、何Wのモーターが必要ですか?」。答えを出すには、どれくらい速く、どれだけのトルクで、どのように動かすかを知る必要があります。同じ出力表示でも、必要な回転速度で使えるトルクや、加減速を繰り返せる条件は別に確認します。
まず装置側の動きを決め、モーター軸の条件へ換算し、候補製品の仕様と照合する。この記事では、そのために整理したい情報を、減速機の数値例と運転パターンの図で説明します。
先に、装置側で必要な動きを書く
最初に見るのは、モーターの出力欄よりも、装置で実現したい動きです。搬送物の質量だけでは、回転半径、摩擦、昇降の有無、伝達機構が分からず、モーター軸に必要な条件まで決まりません。
| 整理すること | 記録する内容の例 |
|---|---|
| 何を、どの機構で動かすか | 動かす物、質量・形状、姿勢、ベルト・ねじ・歯車などの機構 |
| どれだけ、何秒で動かすか | 移動量または回転角、目標速度、加速・減速時間、位置決めの精度 |
| どのように繰り返し、止めるか | 1サイクルの時間、運転・停止時間、繰返し頻度、停止時の保持の要否 |
負荷を動かし続けるトルクに加え、回転速度を変えるときは、モーター自身や機構・負荷の慣性も関係します。必要な計算と確認項目は、機構やモーターの種類によって変わります(オリエンタルモーター:選定のポイント)。
Wは、トルクと回転速度を組み合わせた値
トルクTは軸を回そうとする作用で、単位はN·mです。回転速度nは1分間あたりの回転数で、ここではr/minを使います。軸の機械出力Pは、この二つから次の式で表せます。
P [W] = 2π × n [r/min] × T [N·m] ÷ 60
ここでのWは、軸から取り出す機械出力です。電源から入る電力や消費電力とは区別します。また、カタログの定格出力は定められた運転条件での値なので、低速から高速まで常に同じ出力を取り出せるという意味ではありません。必要な速度でのトルクを、特性図などで確かめます(小野測器:モーター定格からトルクを求めるには、オリエンタルモーター:サーボモーターの仕様)。
減速すると、回転速度・トルク・出力はどう変わる?
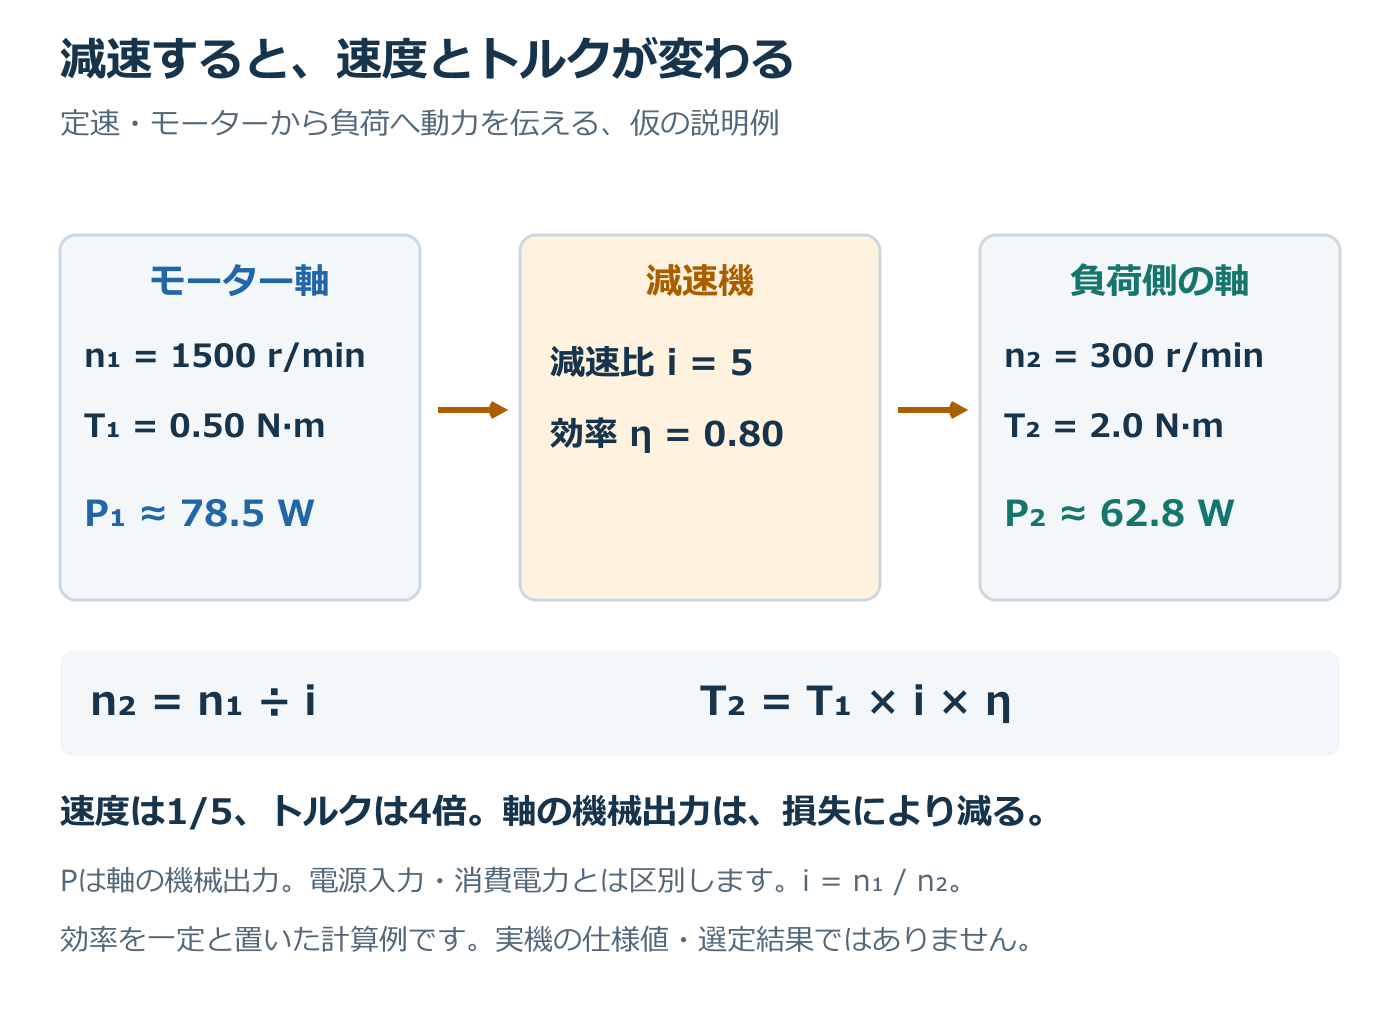
説明用に、モーター軸が1500 r/min、トルク0.50 N·mで一定に回り、減速機を通して負荷を駆動する動作点を考えます。減速比iを「入力側回転速度÷出力側回転速度」と定義し、i = 5、伝達効率η = 0.80と仮定します。
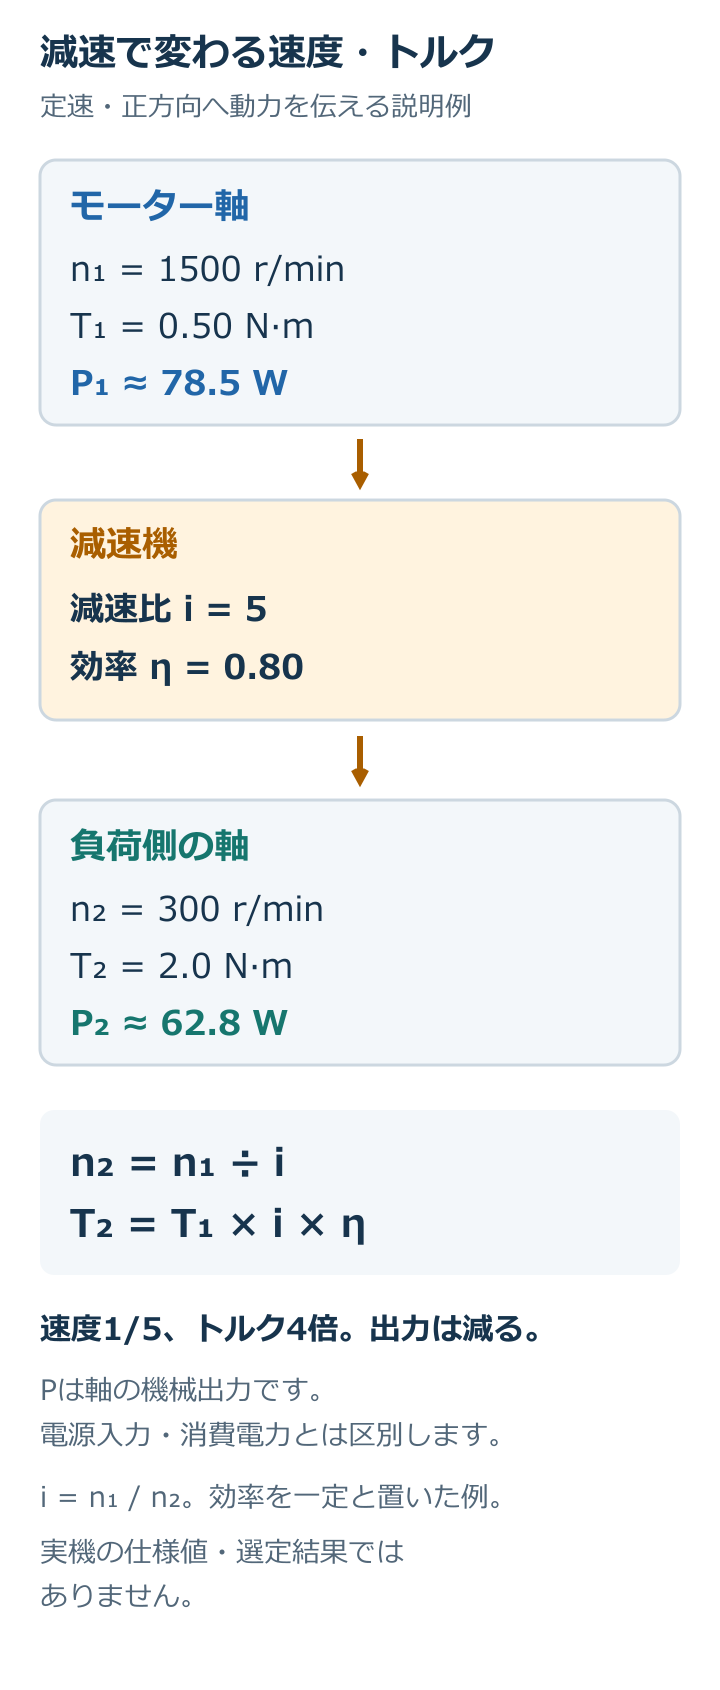
拡大:PC版 / スマホ版
このモデルでは、減速機の出力軸の回転速度とトルクは、次の値になります。
出力側回転速度 = 1500 ÷ 5 = 300 r/min
出力側トルク = 0.50 × 5 × 0.80 = 2.0 N·m
回転速度は1/5になり、トルクは4倍になります。一方、軸の機械出力を計算すると、減速前は約78.5 W、減速後は約62.8 Wです。トルクが増えても、仕事率が増えるわけではありません。伝達で損失が生じるため、この例では出力が減ります。
減速比を変えると、必要な速さとの関係も変わります。トルクが足りることだけでなく、出力側で目標の動きを実現できるかも確かめます。また、減速機には伝達できるトルクや入力回転速度などの許容値があり、計算上のトルクを無制限に使えるものではありません(オリエンタルモーター:ギヤヘッドの仕様)。
効率0.80は、この説明例の一定回転の条件に置いた仮の値です。実機では製品と運転条件に対応する値を確認し、起動時へも同じ効率をそのまま当てはめないようにします。減速機の資料では、運転時の効率と起動効率を分けて扱う例があります(椿本チエイン:ウォーム減速機の選定に際して)。
動き出しから停止まで、同じ条件ではない
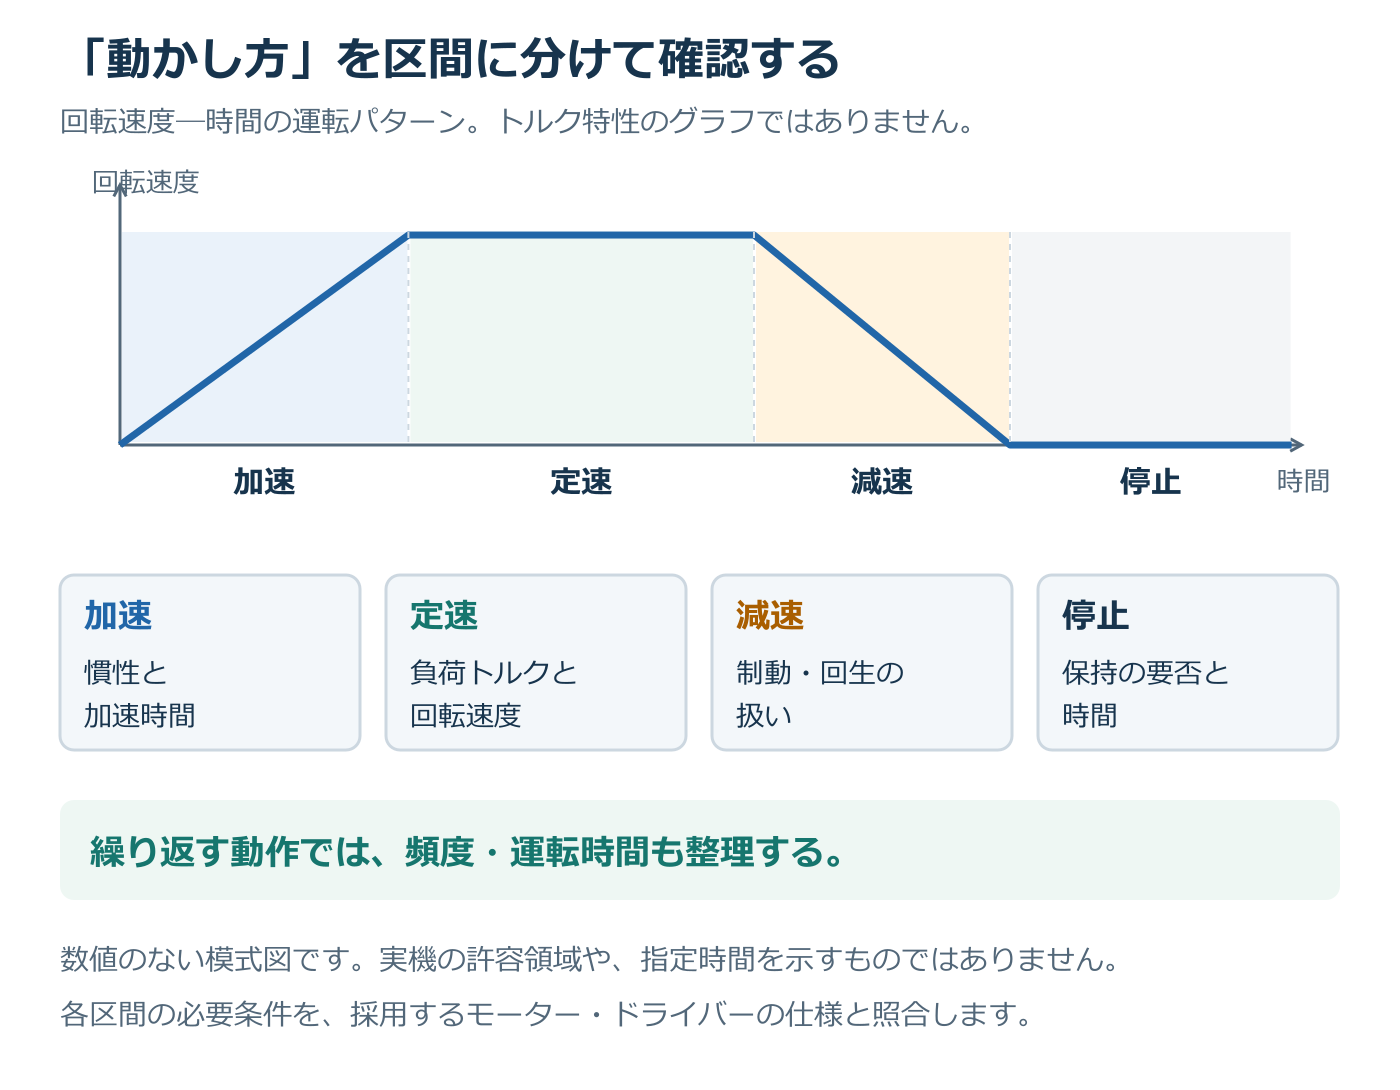
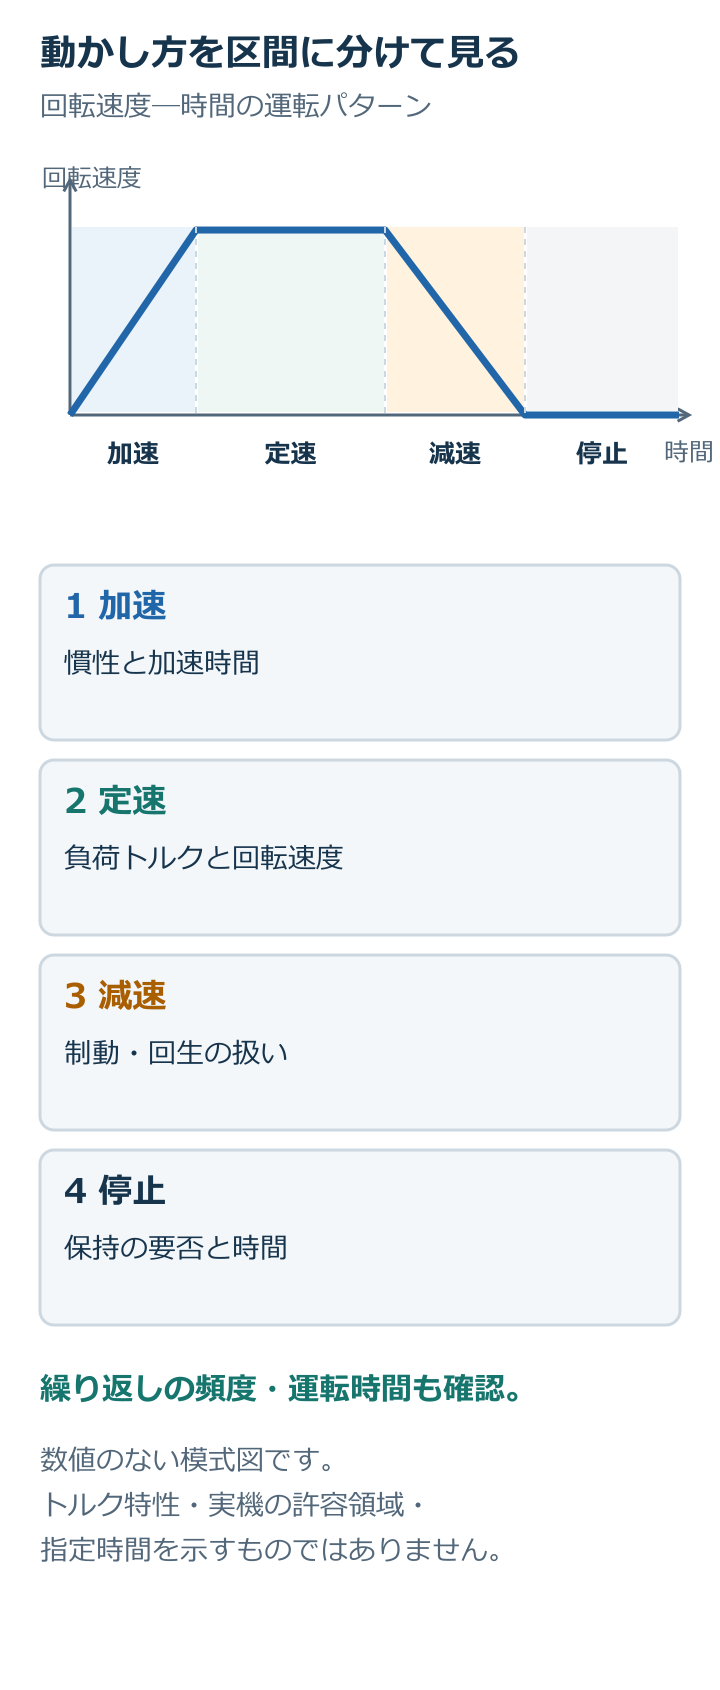
定速で必要なトルクが分かっても、それだけでは一連の動作を確認しきれません。加速・定速・減速・停止の時間と、各区間で必要な動きを分けて記録します。
拡大:PC版 / スマホ版
例えば、同じ慣性を同じ回転速度まで立ち上げる場合でも、加速時間を短くすると必要な加速トルクが大きくなります。ただし、装置全体でどの区間の必要トルクが最大になるかは、外力や機構なども含めて確認する必要があります。
サーボモーターなら、瞬時最大トルクとその使用時間、繰返し動作での実効負荷トルクなども照合します。短時間使える値を、そのまま連続運転で使える値として扱うことはできません。確認の方法は、候補のモーターとドライバの組合せに対応する資料に合わせます(オリエンタルモーター:選定のポイント)。
停止時にも、外力に対して位置を保つ必要があるかを確認します。0 r/minでは上の式の機械出力は0になりますが、必要な保持トルクや電力消費も0になるという意味ではありません。保持の方法と、その使用条件は別に決めます。
カタログでは、運転条件と許容値を照合する
整理した条件と、製品側の使える範囲を同じ軸・同じ運転条件で比べます。例えば、負荷側のトルクを、モーター軸のトルクとそのまま比較しないことが大切です。
| 確認する項目 | 照合する内容 |
|---|---|
| 回転速度とトルク | 必要な動作点・運転領域が、候補製品の速度―トルク特性などに収まるか |
| 時間と繰返し | 連続・短時間の使用条件、加減速、停止、繰返し運転の条件に合うか |
| 減速機と伝達機構 | 許容トルク・入力回転速度・慣性・軸に加わる荷重などが許容範囲内か |
| 制御・設置条件 | 対応ドライバ、電源、位置決め・保持の条件、設置環境に合うか |
設計担当やメーカーへ相談する場合は、機構の構成図と、必要な移動量・速度・加減速時間・サイクル・負荷条件を一緒に渡します。不明な値は推測で埋めず、何を測定・確認する必要があるかを残しておくと、検討を進めやすくなります。
「何Wか」を選ぶ前に、装置側で必要な動きを書く。軸の位置をそろえて回転速度とトルクへ換算し、動作の各区間で使える条件を確かめる。この順で情報をそろえることが、モーター選定を検討する出発点になります。
このような技術コラムを、自社の発信に
この記事は、部品の数値だけでなく、選定に必要な条件と確認の理由を伝える制作見本です。工房もののほんでは、技術コラムの構成・執筆・図解制作を承っています。制作の流れや依頼範囲はサービス資料をご覧ください。
別の制作サンプルでは、治具の位置決め・クランプ・支持の役割と、寸法公差の積み上げを図解しています。題材を探す場合は、機械設計事務所の記事テーマの見つけ方も参考にしてください。